Trong xu hướng tự động hóa sản xuất, việc ứng dụng robot vào các công đoạn cấp phôi, nhận diện, phân loại và sắp xếp sản phẩm đang góp phần nâng cao hiệu quả vận hành, giảm thao tác thủ công và tối ưu quy trình sản xuất. Hướng đến nhu cầu tiếp cận công nghệ tự động hóa với chi phí hợp lý, mô hình Cánh tay robot 5 bậc tự do kết hợp hai băng tải phân loại mang đến giải pháp mô phỏng dây chuyền sản xuất tự động, tích hợp đồng bộ giữa cơ cấu cơ khí, cảm biến và hệ thống điều khiển.
Điểm nổi bật của mô hình là khả năng phối hợp nhiều cơ cấu để thực hiện tự động toàn bộ quy trình từ cấp phôi, nhận biết vật liệu, phân luồng đến gắp và sắp xếp sản phẩm lên pallet. Hệ thống được thiết kế với cánh tay robot 5 bậc tự do, khung chế tạo bằng công nghệ in 3D từ nhựa PLA, các khớp chuyển động sử dụng động cơ servo và đầu gắp dạng kẹp song song. Kết hợp cùng hai băng tải, cơ cấu cấp phôi, hai bộ đẩy và hệ thống cảm biến, thiết bị có thể phân loại phôi nhựa và phôi kim loại theo từng luồng riêng biệt.
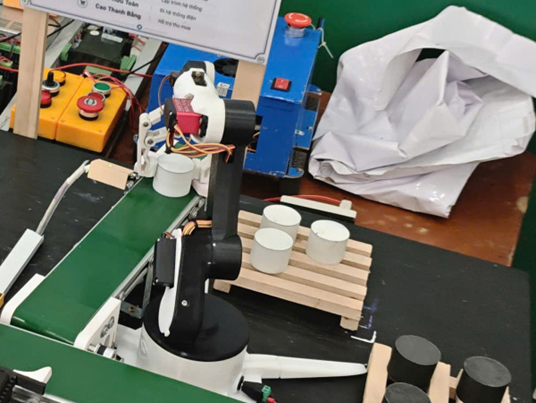
Cánh tay robot 5 bậc tự do gắp phôi và xếp vào pallet đúng chủng loại
Trong quá trình vận hành, cảm biến hồng ngoại phát hiện phôi, trong khi cảm biến tiệm cận xác định phôi kim loại để kích hoạt cơ cấu đẩy sang băng tải tương ứng. Sau khi hoàn tất phân loại, cánh tay robot thực hiện thao tác gắp và đặt sản phẩm vào đúng pallet theo chủng loại. Mô hình đã được thử nghiệm với 8 phôi gồm 4 phôi nhựa và 4 phôi kim loại được cấp theo thứ tự ngẫu nhiên, thể hiện khả năng phối hợp giữa các bộ phận trong một quy trình phân loại tự động.
Về công nghệ điều khiển, hệ thống sử dụng hai bộ vi điều khiển Arduino UNO R3 hoạt động độc lập, trong đó một bộ phụ trách điều khiển cánh tay robot, bộ còn lại điều khiển băng tải và cơ cấu đẩy. Logic vận hành được xây dựng theo sơ đồ Grafcet, giúp phân chia trình tự hoạt động rõ ràng, thuận tiện cho việc lập trình, kiểm tra và nâng cấp. Tủ điều khiển được trang bị các chế độ vận hành tự động và thủ công, nút dừng khẩn cấp, màn hình LCD hiển thị trạng thái cùng các núm điều chỉnh tốc độ băng tải và thời gian trễ, hỗ trợ kiểm soát quá trình vận hành linh hoạt và thuận tiện.
Một trong những ưu điểm đáng chú ý của giải pháp là chi phí chế tạo khoảng 4,4 triệu đồng, sử dụng các linh kiện phổ biến, dễ thay thế, sửa chữa và bảo trì. Thiết kế chia thành các module điều khiển độc lập, kết hợp nguồn cấp riêng cho khối điều khiển và khối công suất, góp phần hạn chế nhiễu và nâng cao tính ổn định của hệ thống. Bên cạnh đó, cấu trúc mở cho phép tích hợp thêm camera xử lý ảnh, kết nối IoT hoặc mở rộng số bậc tự do, tạo điều kiện phát triển các phiên bản có chức năng nâng cao theo nhu cầu sử dụng.
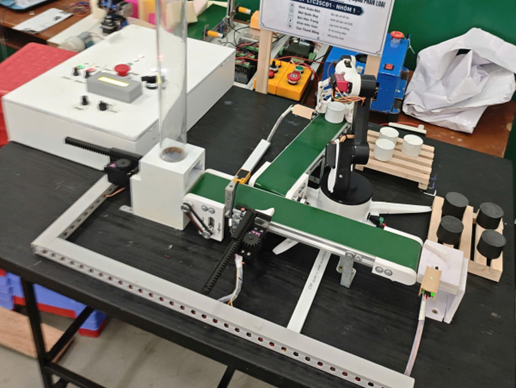
Toàn cảnh mô hình: tủ điều khiển, ống cấp phôi, hai băng tải, cánh tay robot và pallet
Không chỉ hướng đến mô phỏng các công đoạn trong dây chuyền sản xuất quy mô nhỏ, mô hình còn có giá trị thiết thực trong đào tạo và nghiên cứu cơ điện tử, tự động hóa. Thông qua việc trực tiếp vận hành và lập trình hệ thống, người học có cơ hội tiếp cận các kiến thức về Arduino, điều khiển động cơ servo, tích hợp cảm biến, xây dựng sơ đồ Grafcet và thiết kế quy trình điều khiển tự động. Đây là nền tảng thực hành giúp kết nối kiến thức chuyên môn với các bài toán kỹ thuật trong sản xuất, đồng thời hỗ trợ doanh nghiệp vừa và nhỏ nghiên cứu, thử nghiệm các giải pháp tự động hóa phù hợp với điều kiện thực tế.
Sản phẩm được phát triển bởi Trường Cao đẳng Việt Nam – Hàn Quốc Bình Dương, đơn vị hoạt động trong lĩnh vực giáo dục nghề nghiệp, đào tạo và phát triển kỹ năng nghề, nghiên cứu và ứng dụng khoa học công nghệ. Bên cạnh nhiệm vụ đào tạo nguồn nhân lực kỹ thuật, nhà trường chú trọng hoạt động nghiên cứu, ứng dụng và chuyển giao công nghệ, tăng cường hợp tác với doanh nghiệp nhằm gắn kết đào tạo với nhu cầu thực tiễn của thị trường lao động.
Cánh tay robot 5 bậc tự do kết hợp hai băng tải phân loại là mô hình thể hiện khả năng tích hợp cơ khí, điện tử và điều khiển tự động trong một hệ thống thống nhất. Với chi phí chế tạo hợp lý, khả năng tùy biến và mở rộng, giải pháp góp phần thúc đẩy ứng dụng công nghệ tự động hóa, đồng thời tạo môi trường thực hành và nghiên cứu thiết thực cho hoạt động đào tạo nguồn nhân lực kỹ thuật.